模型运行的位置与任务怎样对应
英飞凌于2026年10月27日介绍高压电池管理系统参考设计,结合AURIX TC4x、监测单元与配套软件,将复杂电池模型的运行放到车端管理单元。51黑科网吃瓜在线观看关注的是,更多本地计算怎样服务于可验证的电池管理任务。
从系统设计角度看,模型的作用应从需要解决的问题开始定义。希望估计哪一种状态,在什么运行阶段使用结果,结果需要多快更新,都应先说明。计算能力增加提供了选择空间,却不能代替对任务和使用条件的清晰约定。
本地运行还需要考虑模型与控制流程的连接。数据何时进入,估计值何时可用,遇到异常输入怎样处理,都会影响系统行为。把这些接口提前定义好,才能判断模型输出能否稳定参与管理,而不只是完成一次计算演示。
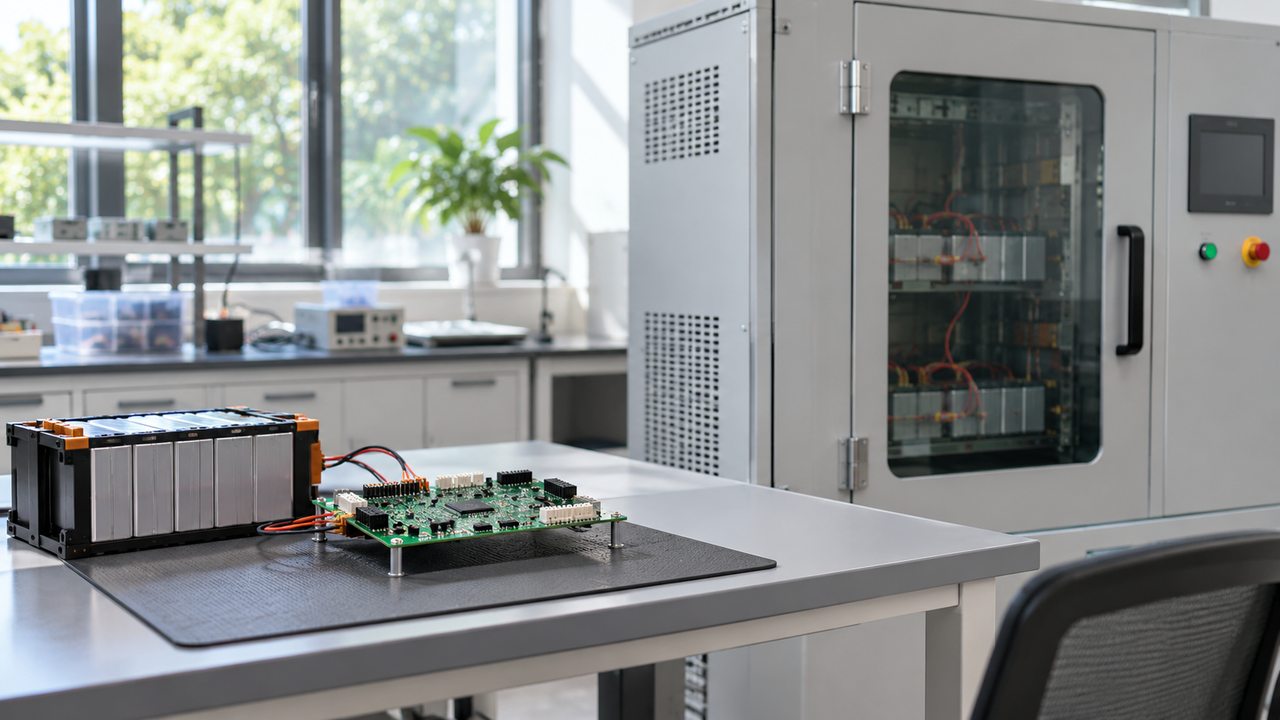
输入质量决定估计结果能否解释
在一般电池项目中,传感数据的采集位置、时间关系和误差范围,是理解模型结果的重要前提。如果输入来自不同环节,就需要明确如何对齐。否则输出发生变化时,团队可能难以分辨究竟是电池状态改变,还是数据条件发生变化。
模型校准也需要覆盖实际使用差异。环境、负载和使用历史不同,可能使同一套参数的适用范围发生变化。因此评价不宜只停留在一组顺利的实验,而应保留不同条件下的记录,并明确哪些范围已验证,哪些仍需要补充。
当估计结果与独立观测不一致时,应能够追溯输入、模型版本和处理过程。保留中间记录有助于定位问题,也便于不同团队讨论。只给出一个最终数值,却没有相应的上下文,往往不足以支持后续调整与复查。
模型建议进入控制之前要划清边界
从控制逻辑看,估计结果与实际指令之间需要清楚的决策规则。系统应当知道什么时候可以采用结果,什么时候需要等待更多信息,以及何时进入保守处理。模型复杂程度不能直接代表控制可靠性,连接方式同样需要接受验证。
还应分别评估正常运行与异常场景。通信中断、测量异常或数据更新延迟,都可能改变模型能够使用的信息。为这些情况设置明确的处理路径,可以避免系统在输入已经失去适用性的情况下,仍按原来的判断继续工作。
对于项目协作,模型开发、嵌入式实现和整车控制应使用一致的接口说明。实验环境中可用的工具,在车端未必以相同方式存在。提前确认资源、时间和数据要求,有助于缩小从算法验证到实际软件集成之间的差距。
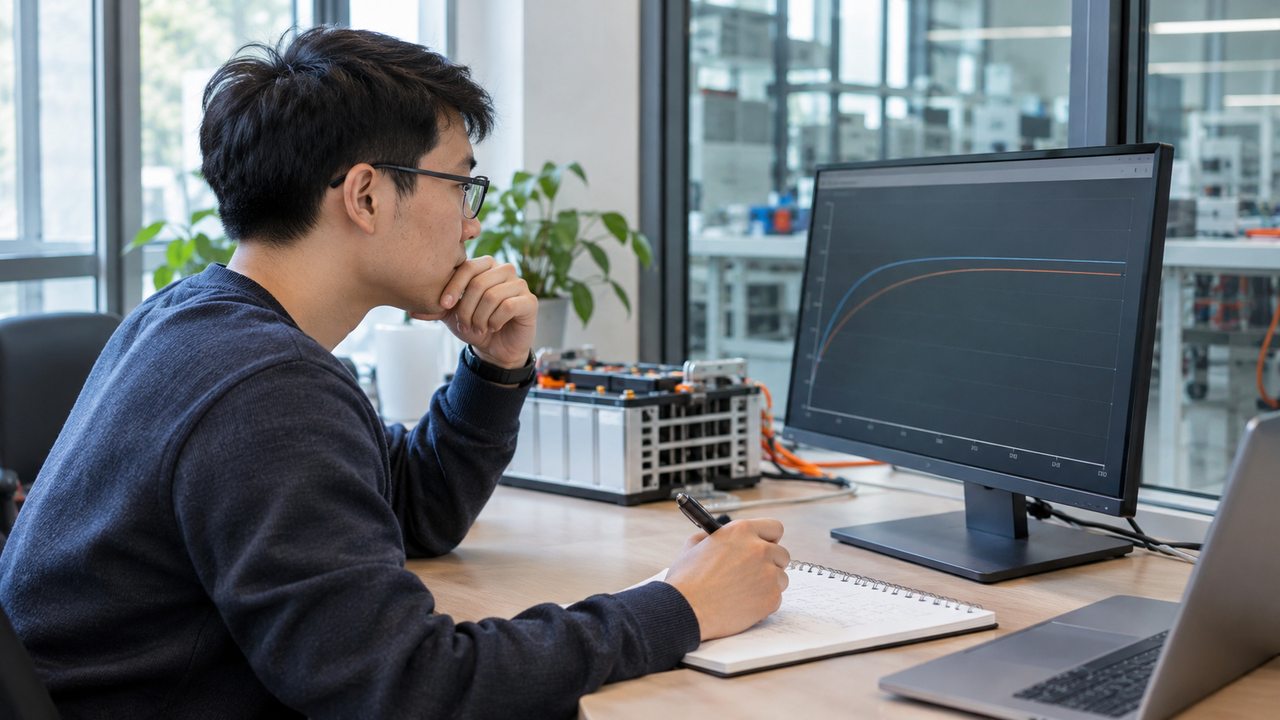
更新能力需要配合持续验证
从版本管理看,模型、参数和控制软件的关系应当能够追踪。某次测试对应哪组数据、哪份参数与哪个程序版本,需要留下明确记录。这样在结果出现变化时,团队才可以有效比较,而不是依靠零散记忆判断差异。
软件更新之后,也应选择相关工况重新确认。即使接口保持一致,内部计算或参数调整仍可能影响输出。建立可重复的测试集合,并说明每次更新覆盖的范围,可以使维护过程更有依据,也方便后续审查和问题复现。
在51黑科网吃瓜在线观看看来,车端电池计算的价值,需要通过清楚的输入条件、控制边界和验证记录逐步体现。让模型成为可解释、可追踪的系统组成部分,才更有利于团队判断它在具体车辆与运行阶段能够承担怎样的任务。